Développer les robots parallèles à câbles pour automatiser les opérations dans les grands espaces industriels
Le projet TITANBOT développe une nouvelle génération de robots parallèles à câbles pour automatiser des tâches complexes dans les secteurs de la construction, du nucléaire et de l’industrie.
 Avec


- Lancé dans le cadre du Défi « Transfert Robotique » de France 2030, le projet TITANBOT réunit le CNRS (LS2N et LIRMM), l'IRT Jules Verne, Actemium, le Cetim, Orano et VINCI Energies autour d'un objectif commun : développer des robots parallèles à câbles (RPC) capables d'automatiser des opérations réalisées dans de grands volumes de travail.
- Le projet vise à transférer vers l'industrie des technologies issues de plusieurs années de recherche afin de proposer des systèmes robotiques plus flexibles, faciles à déployer et adaptés aux environnements complexes de la construction, de l'industrie et du nucléaire.
Les enjeux industriels du projet TITANBOT
De nombreux secteurs industriels doivent encore réaliser des opérations manuelles dans des environnements étendus, complexes ou présentant des risques pour les opérateurs.
Le projet TITANBOT répond à plusieurs enjeux majeurs :
- Automatiser des tâches fastidieuses ou dangereuses dans de grands volumes de travail
- Faciliter le déplacement de matériels et d'outils dans des environnements complexes
- Transférer vers l'industrie des briques technologiques issues de la recherche collaborative
- Développer des solutions robotiques facilement déployables sur les sites industriels
En s'appuyant sur les travaux menés par le LS2N, le LIRMM et l'IRT Jules Verne, TITANBOT ambitionne d'accélérer l'intégration des robots parallèles à câbles dans les usages industriels.
Les technologies développées pour les robots parallèles à câbles
Le projet TITANBOT s'appuie sur plusieurs développements technologiques destinés à rendre les robots parallèles à câbles pleinement opérationnels :
- Développement de démonstrateurs capables de fonctionner en modes autonome et coactif
- Développement d'un logiciel de conception de robots parallèles à câbles
- Mise en œuvre de lois de commande garantissant cadence, précision et sécurité des opérateurs
- Développement de méthodes de calibration des paramètres mécaniques
- Amélioration de l'ergonomie et de l'acceptabilité des robots grâce à des modèles de prédiction du comportement humain et à des interfaces homme-machine adaptées.
Le projet s'appuie également sur les moyens d'essais de l'IRT Jules Verne afin d'accélérer le transfert industriel des technologies développées.
Les applications industrielles visées
Le projet TITANBOT développe des démonstrateurs répondant à des besoins industriels concrets.
Construction
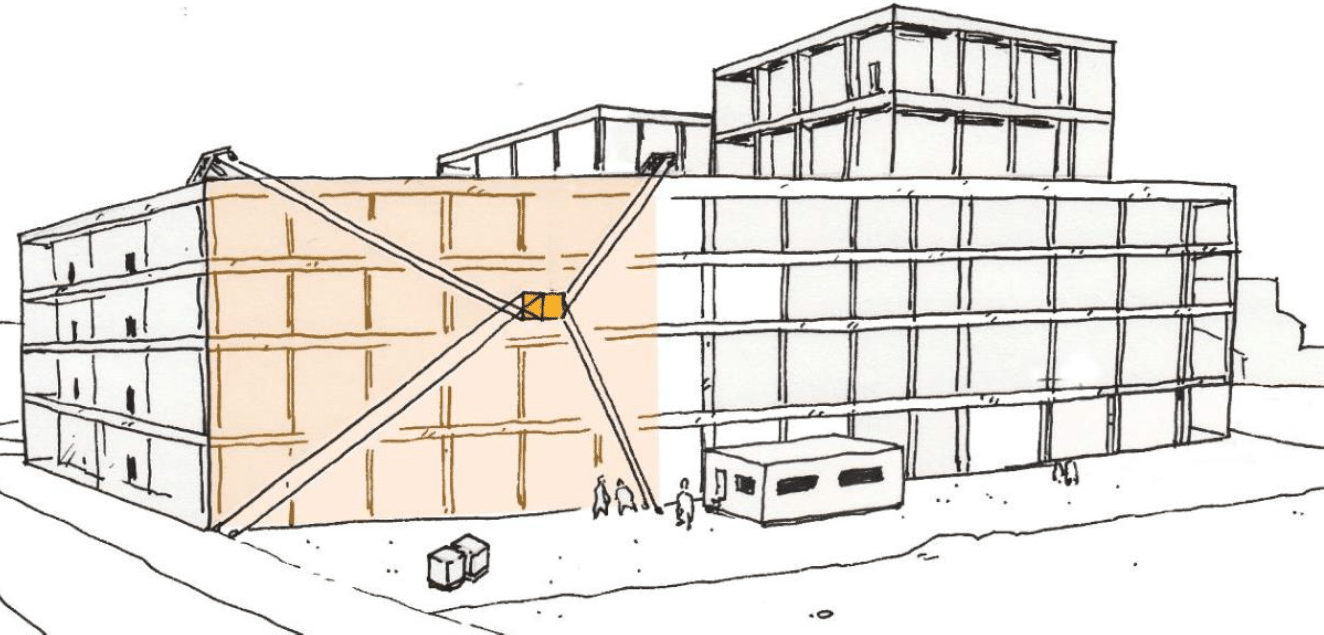
Pour VINCI Energies, le projet vise à automatiser le transport de matériel vers les étages d'un bâtiment en construction grâce à une benne mobile capable de déverser automatiquement son contenu sur une plateforme sécurisée. Le système est conçu pour être démonté et remonté facilement afin de suivre les différentes phases d'un chantier.
Nucléaire
Pour Orano, TITANBOT développe une solution permettant d'automatiser le contrôle radiologique des murs d'une installation nucléaire afin de confirmer son déclassement avant les opérations de démantèlement et de décontamination.
Les perspectives industrielles de la robotique parallèles à câbles
Des applications au-delà des laboratoires de recherche
Le projet TITANBOT vise à accélérer le transfert des robots parallèles à câbles vers les sites industriels.
Les technologies développées répondent aux besoins de plusieurs secteurs :
- construction ;
- industrie ;
- nucléaire ;
- logistique.
En s'appuyant sur des démonstrateurs à échelle représentative, le projet ambitionne de faciliter l'intégration de ces solutions robotiques dans les environnements industriels.
Et la suite ? Vers l'industrialisation des robots parallèles à câbles
TITANBOT s'inscrit dans la continuité de plusieurs projets collaboratifs menés entre l'IRT Jules Verne, le LS2N et le LIRMM autour des robots parallèles à câbles.
Le projet doit permettre de faire mûrir les technologies développées en laboratoire afin d'accélérer leur transfert vers l'industrie. Il ouvre également de nouvelles perspectives pour l'IRT Jules Verne dans les secteurs du nucléaire, du génie civil et de l'industrie du futur.
Ce contenu pourrait vous intéresser.
 Expertise
Robotique & Cobotique
Automatiser les procédés et optimiser le déploiement des robots dans des environnements industriels complexes.
Découvrir cette expertise
 Offre
Les appels à projets nationaux stratégiques pour l’industrie
Découvrir cette offre
 Offre
Les projets de R&D collaborative France 2030 portés par l’IRT Jules Verne
Découvrir cette offre
 Filière
Transfert technologique
Découvrir cette filière