
Robotique & Cobotique
Automatiser les procédés et optimiser le déploiement des robots dans des environnements industriels complexes
L’industrie flexible et intelligente s’invente à Nantes, à l’IRT Jules Verne. Notre équipe technologique dédiée à la robotique et à la cobotique industrielles développe depuis 2012 des solutions adaptées aux enjeux de production des industriels français. Ces innovations prennent forme dans le cadre de projets de recherche collaboratifs nationaux et européens, et de prestations de recherche.
Notre ambition : automatiser les procédés composites et métalliques, et optimiser le déploiement des robots dans les environnements industriels complexes.
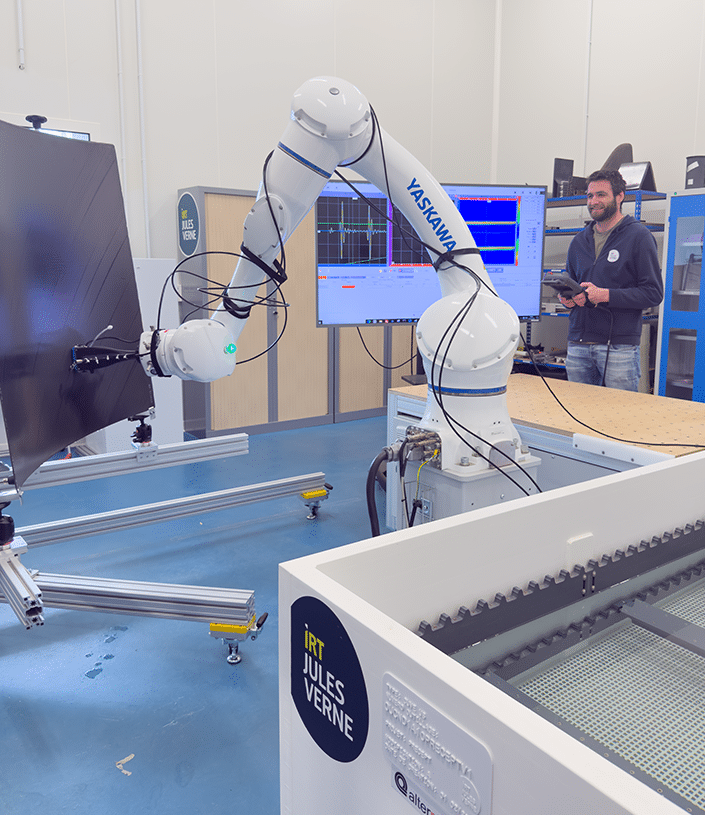
Composée d’une vingtaine d’experts, ingénieurs, techniciens et doctorants, l’équipe est dirigée par Sébastien Rubrecht et dispose de moyens de pointe différenciants et livre des solutions robotiques et cobotiques robustes et flexibles. Elles sont conçues pour être rapidement industrialisables et répondre aux enjeux de flexibilité, de performance, de précision et d’ergonomie.
A l’IRT Jules Verne, la R&D en robotique et cobotique travaille en complémentarité avec les autres expertises technologiques de l’institut, spécialisées dans les procédés métalliques, les procédés composites, la simulation et le monitoring des procédés.
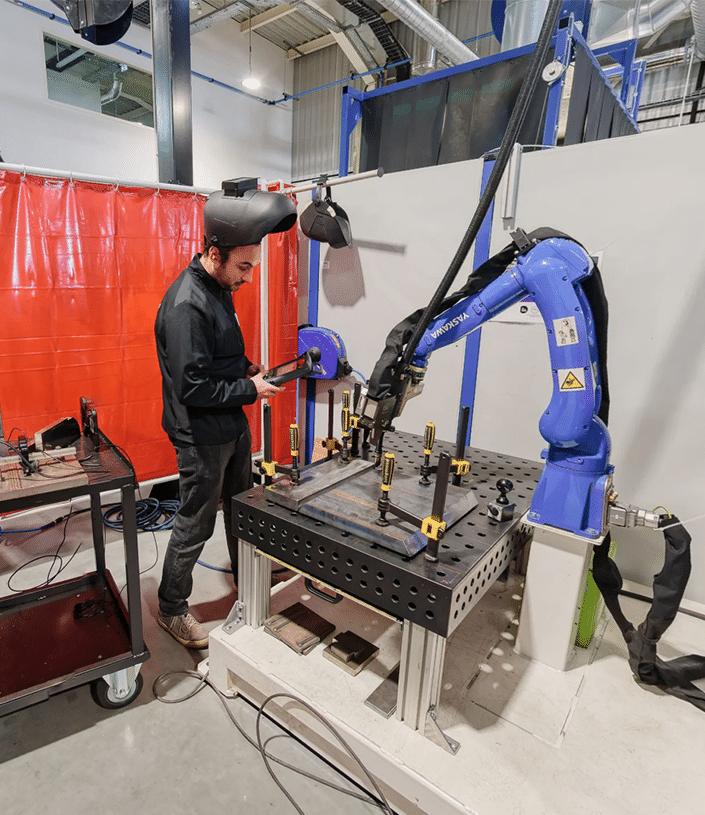
- Automatisation des procédés composites et métalliques
- Programmation automatique
- Robotique compliante de précision
- Asservissement visuel
- Robotique parallèle à câble
- Localisation & navigation de robots mobiles collaboratifs
- Usine numérique : diagnostic et optimisation des flux de production
Déployer une robotique flexible et performante dans des environnements industriels complexes
Les industriels doivent gagner en compétitivité tout en répondant à un grand besoin de flexibilité : diversité de produits, de procédés et de volumes de production.
Clé d’une industrie performante, la robotisation doit s’adapter aux variations des pièces et aux changements de séries et répondre aux exigences de cadence et de robustesse des environnements de production.
L’enjeu réside également dans la réussite d’une intégration rapide et fluide des innovations robotiques en usine : s’adapter aux équipements, aux procédés et aux flux de production existants en prenant en compte les contraintes d’ergonomie et d’interaction avec les opérateurs.
L’équipe robotique et cobotique de l’IRT Jules Verne développe ses activités autour des enjeux suivants :
- Renforcer la flexibilité des lignes pour répondre aux productions à forte variété et à faibles volumes.
- Automatiser des procédés industriels complexes grâce à des systèmes robotisés adaptés et robustes.
- Réduire le temps de déploiement et faciliter l’intégration des robots dans les environnements de production existants.
- Améliorer la compétitivité et la performance des moyens de production, notamment en augmentant les cadences et en optimisant les flux.
- Améliorer l’ergonomie des postes et la collaboration entre les opérateurs et les robots.
Une maîtrise de la R&D dans la robotique et la cobotique industrielles
- Perception robotique, reconstruction de surfaces, localisation de pièces
- Analyse CAO, programmation automatique des trajectoires robots
- Métrologie, calibration et précision robotique
- Robotique compliante, contrôle des efforts et outillages adaptés
- Modélisation, simulation et optimisation des flux de production
- Asservissement visuel, fusion de données capteurs et contrôle en temps réel.
Pour maximiser l'impact industriel de ses travaux R&D, notre équipe tisse des liens avec une communauté professionnelle et scientifique robotique.
Nos briques technologiques dédiées à la robotique et à la cobotique industrielles
La feuille de route technologique de l’équipe robotique et cobotique est alignée avec les enjeux des filières industrielles françaises telles que l’aéronautique, la navale, le nucléaire ou encore la défense.
Les travaux de R&D portent sur 5 axes :
- l’automatisation de procédés complexes,
- la programmation automatique,
- la robotique compliante de précision,
- l’asservissement visuel
- la robotique parallèle à câbles
Automatisation des procédés composites et métalliques
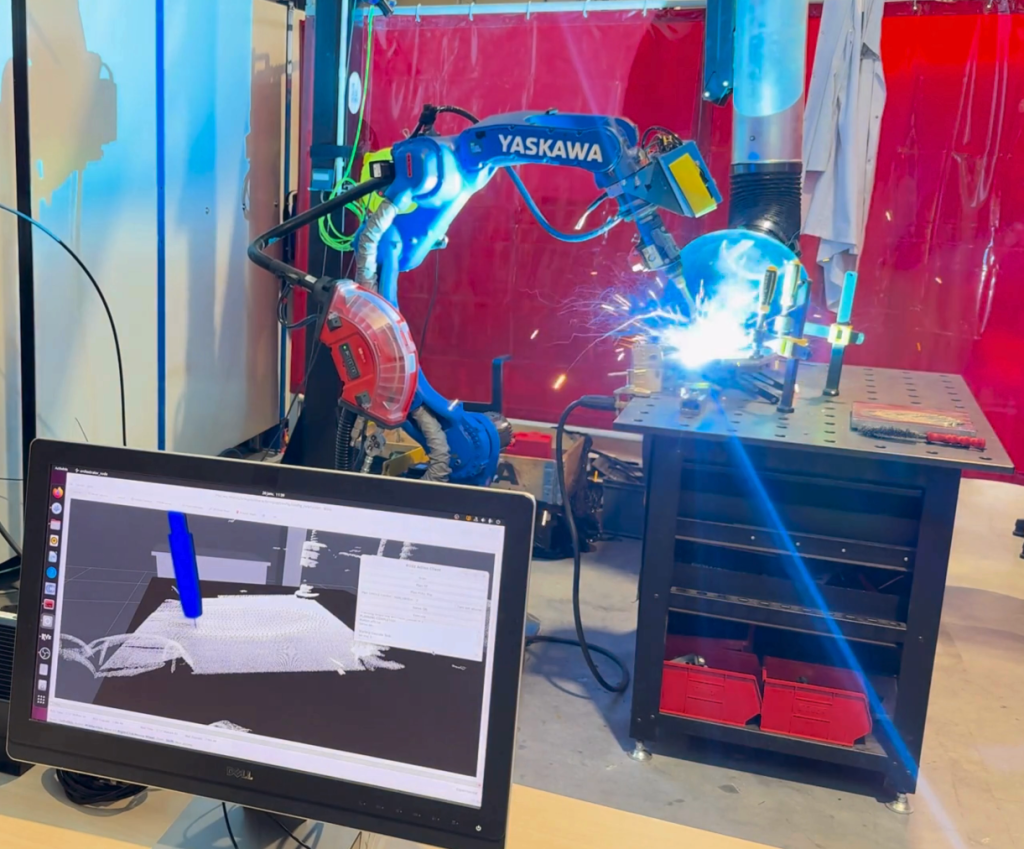
Pour automatiser les procédés composites et métalliques, les travaux associent robotisation et pilotage du procédé.
Ils prennent en compte les variations des pièces, des matériaux et des conditions de production. Des solutions de contrôle en temps réel permettent notamment d’ajuster les paramètres du procédé et de corriger automatiquement les écarts de comportement et de garantir la qualité malgré les aléas industriels. La manipulation d’objets déformables constitue un autre axe de recherche, avec des outillages adaptés, des modèles de déformation, des systèmes de perception et un contrôle des efforts.
Programmation automatique
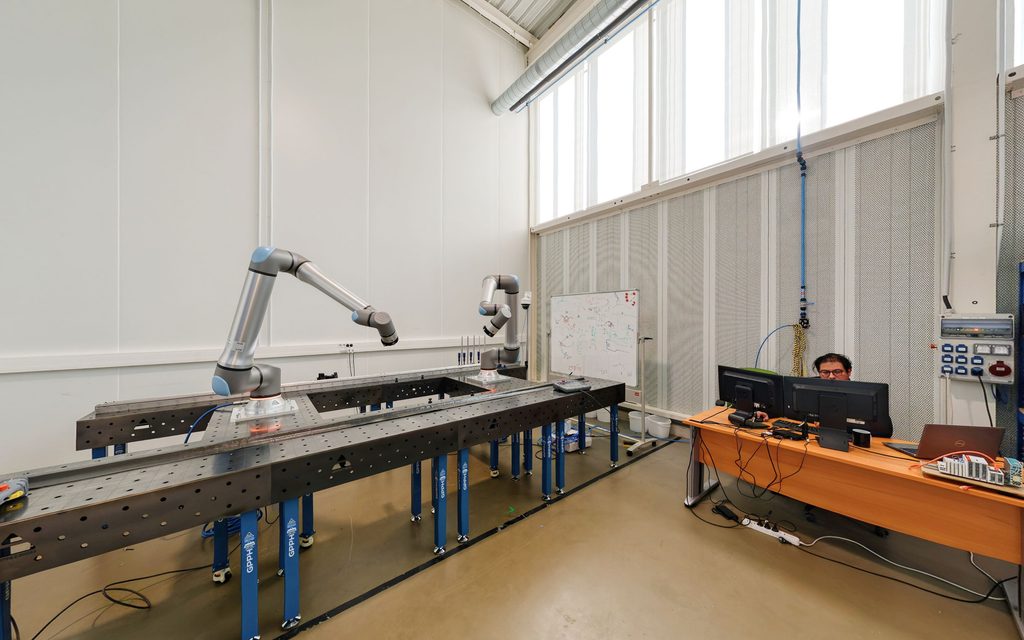
La programmation automatique facilite le déploiement des robots pour les productions à forte variété et à faibles volumes.
Dans ce cadre, l’équipe développe des méthodes pour analyser les données CAO, reconstruire les surfaces et localiser les pièces. Ces informations permettent de générer les parcours outils et les trajectoires robots. Les trajectoires prennent en compte la cinématique du robot, le procédé et l’environnement de travail.
Robotique compliante de précision
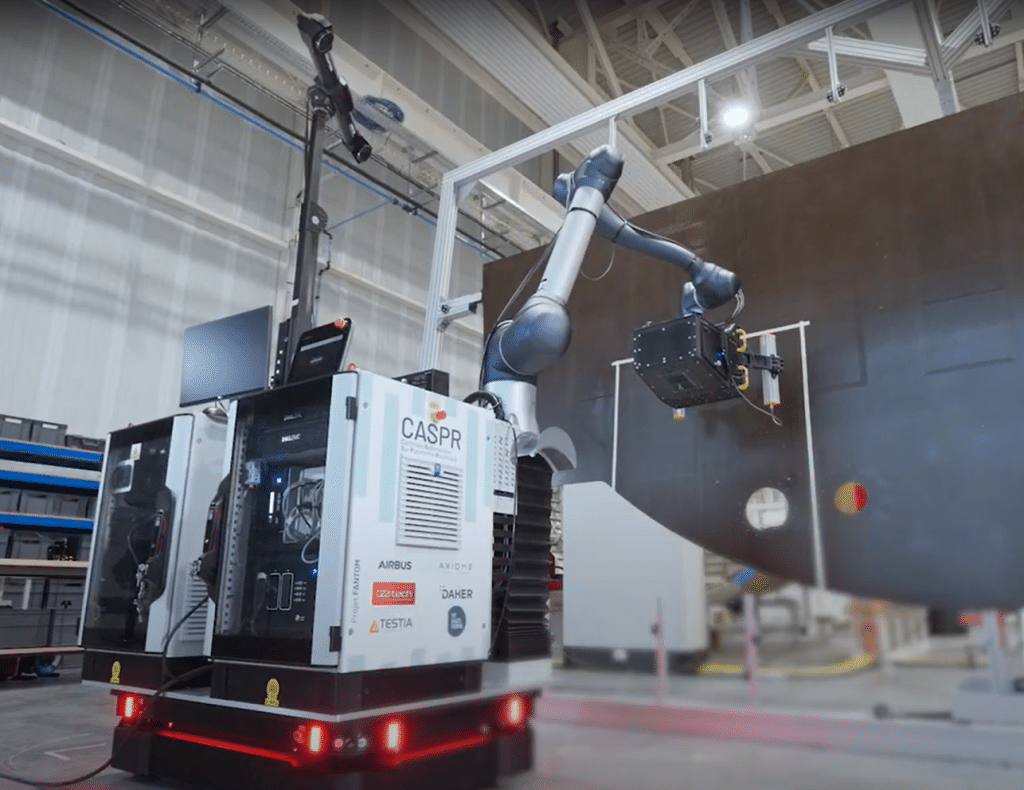
Comment évaluer et améliorer la précision des systèmes robotiques sur de grands espaces ?
Les solutions développées à l’IRT Jules Verne portent sur le développement de méthodes, commandes et outils compatibles aves les exigences de coût et de temps en environnement industriel. Les travaux mobilisent des moyens de mesure métrologique pour piloter un système robotique, mais aussi la modélisation et l’identification de systèmes robotiques pour son pilotage et la génération de trajectoires.
Asservissement visuel
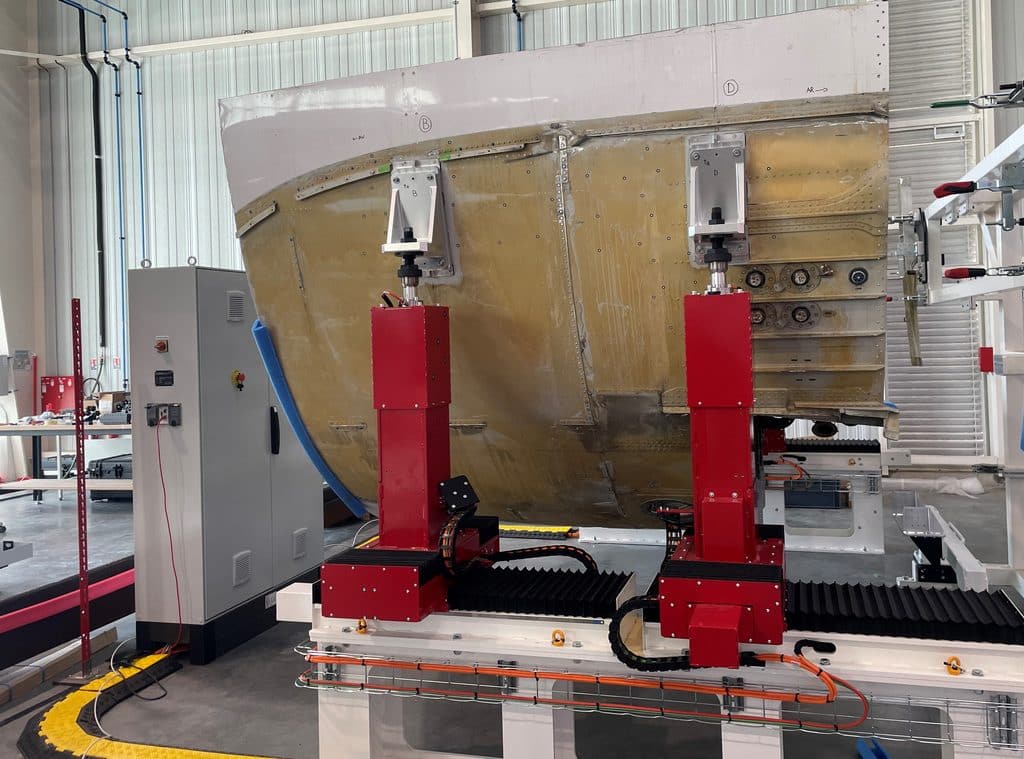
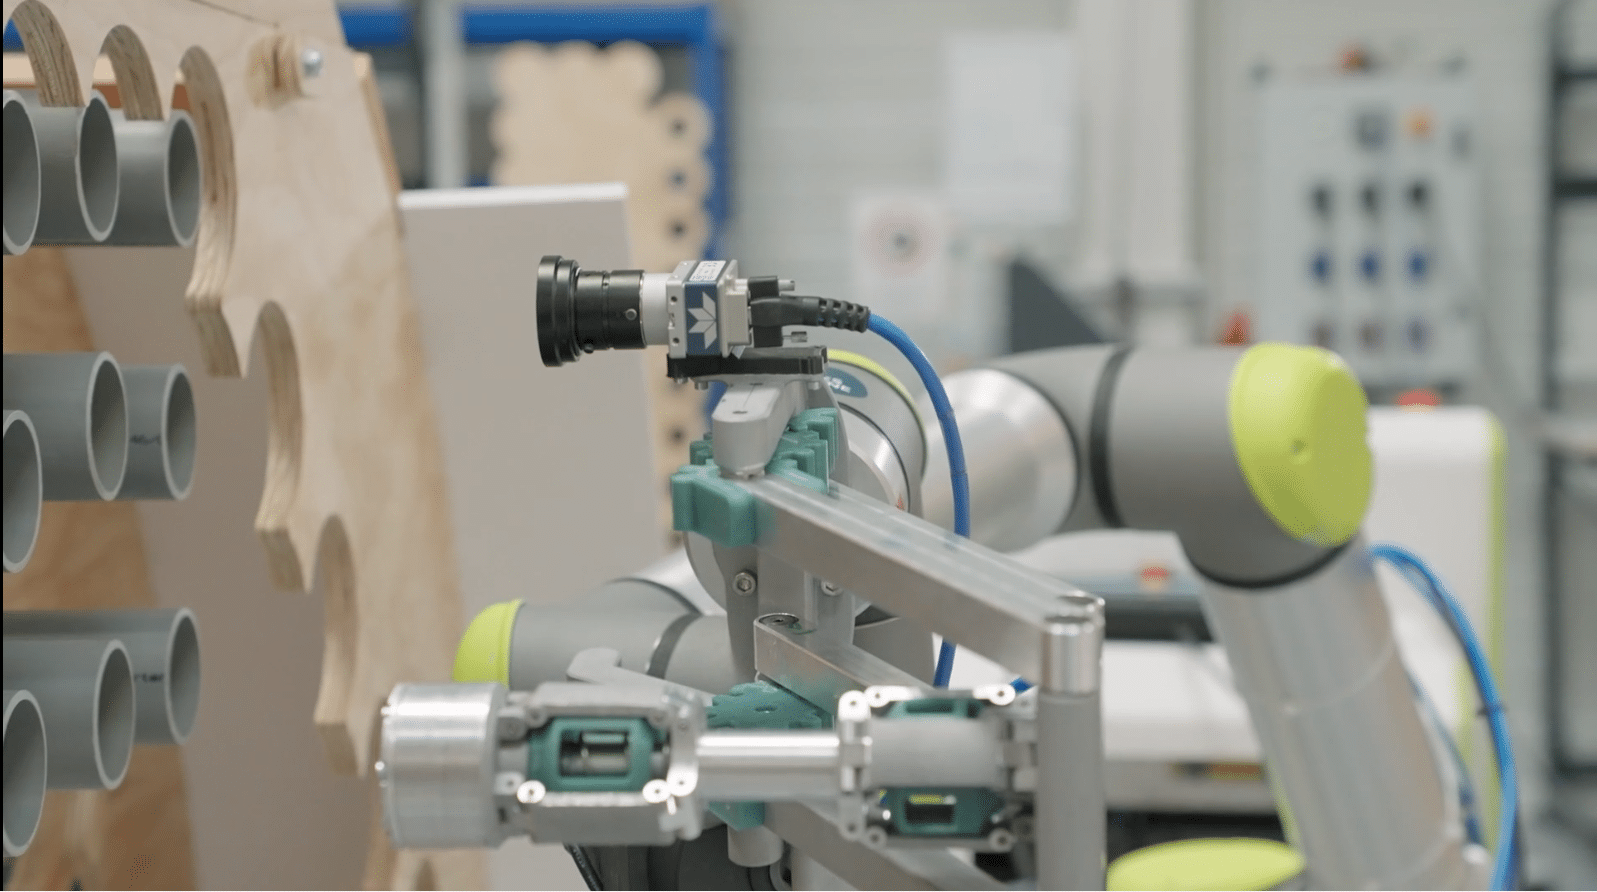
L’asservissement visuel (ou vision based-control) consiste à positionner deux objets de manière relative, avec précision et sans collision à partir de données issues de capteurs visuels.
Les solutions technologiques développées détectent les géométries connues ou des formes tridimensionnelles complexes pour ajuster en temps réel les mouvements des robots grâce à des mesures locales. A titre d’exemple, l’asservissement visuel est une réponse technologique pertinente face aux problématiques d’assemblage de grandes dimensions dans l’aéronautique ou encore le naval, pour compenser la flexibilité des pièces et des outillages.
Robotique parallèle à câbles
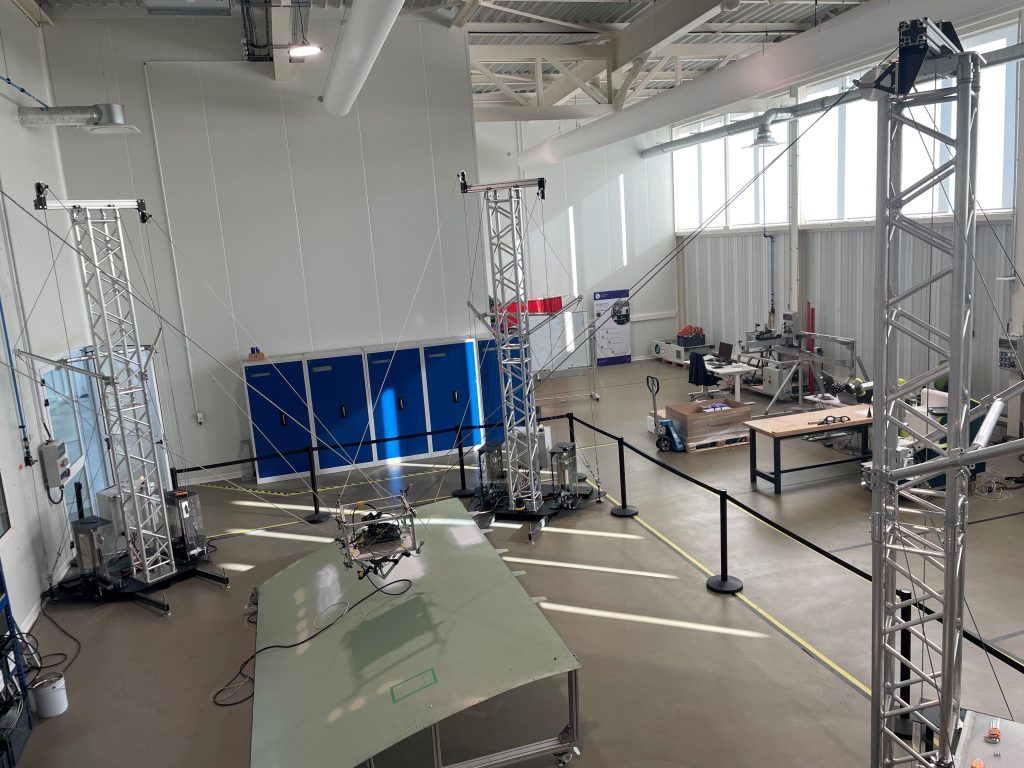
Technologie XXL innovante, les robots parallèles à câbles permettent de déplacer des outils sur des espaces de travail de grande dimension.
Disposant d’une plateforme de robotique parallèle à câbles inédite en France, l’IRT Jules Verne travaille entre autres sur l’automatisation de tâches fastidieuses ou dangereuses dans des volumes de travail importants et en environnement complexes. Les cas d’applications concernent le BTP ou encore le nucléaire.
Nos principaux robots et cobots industriels
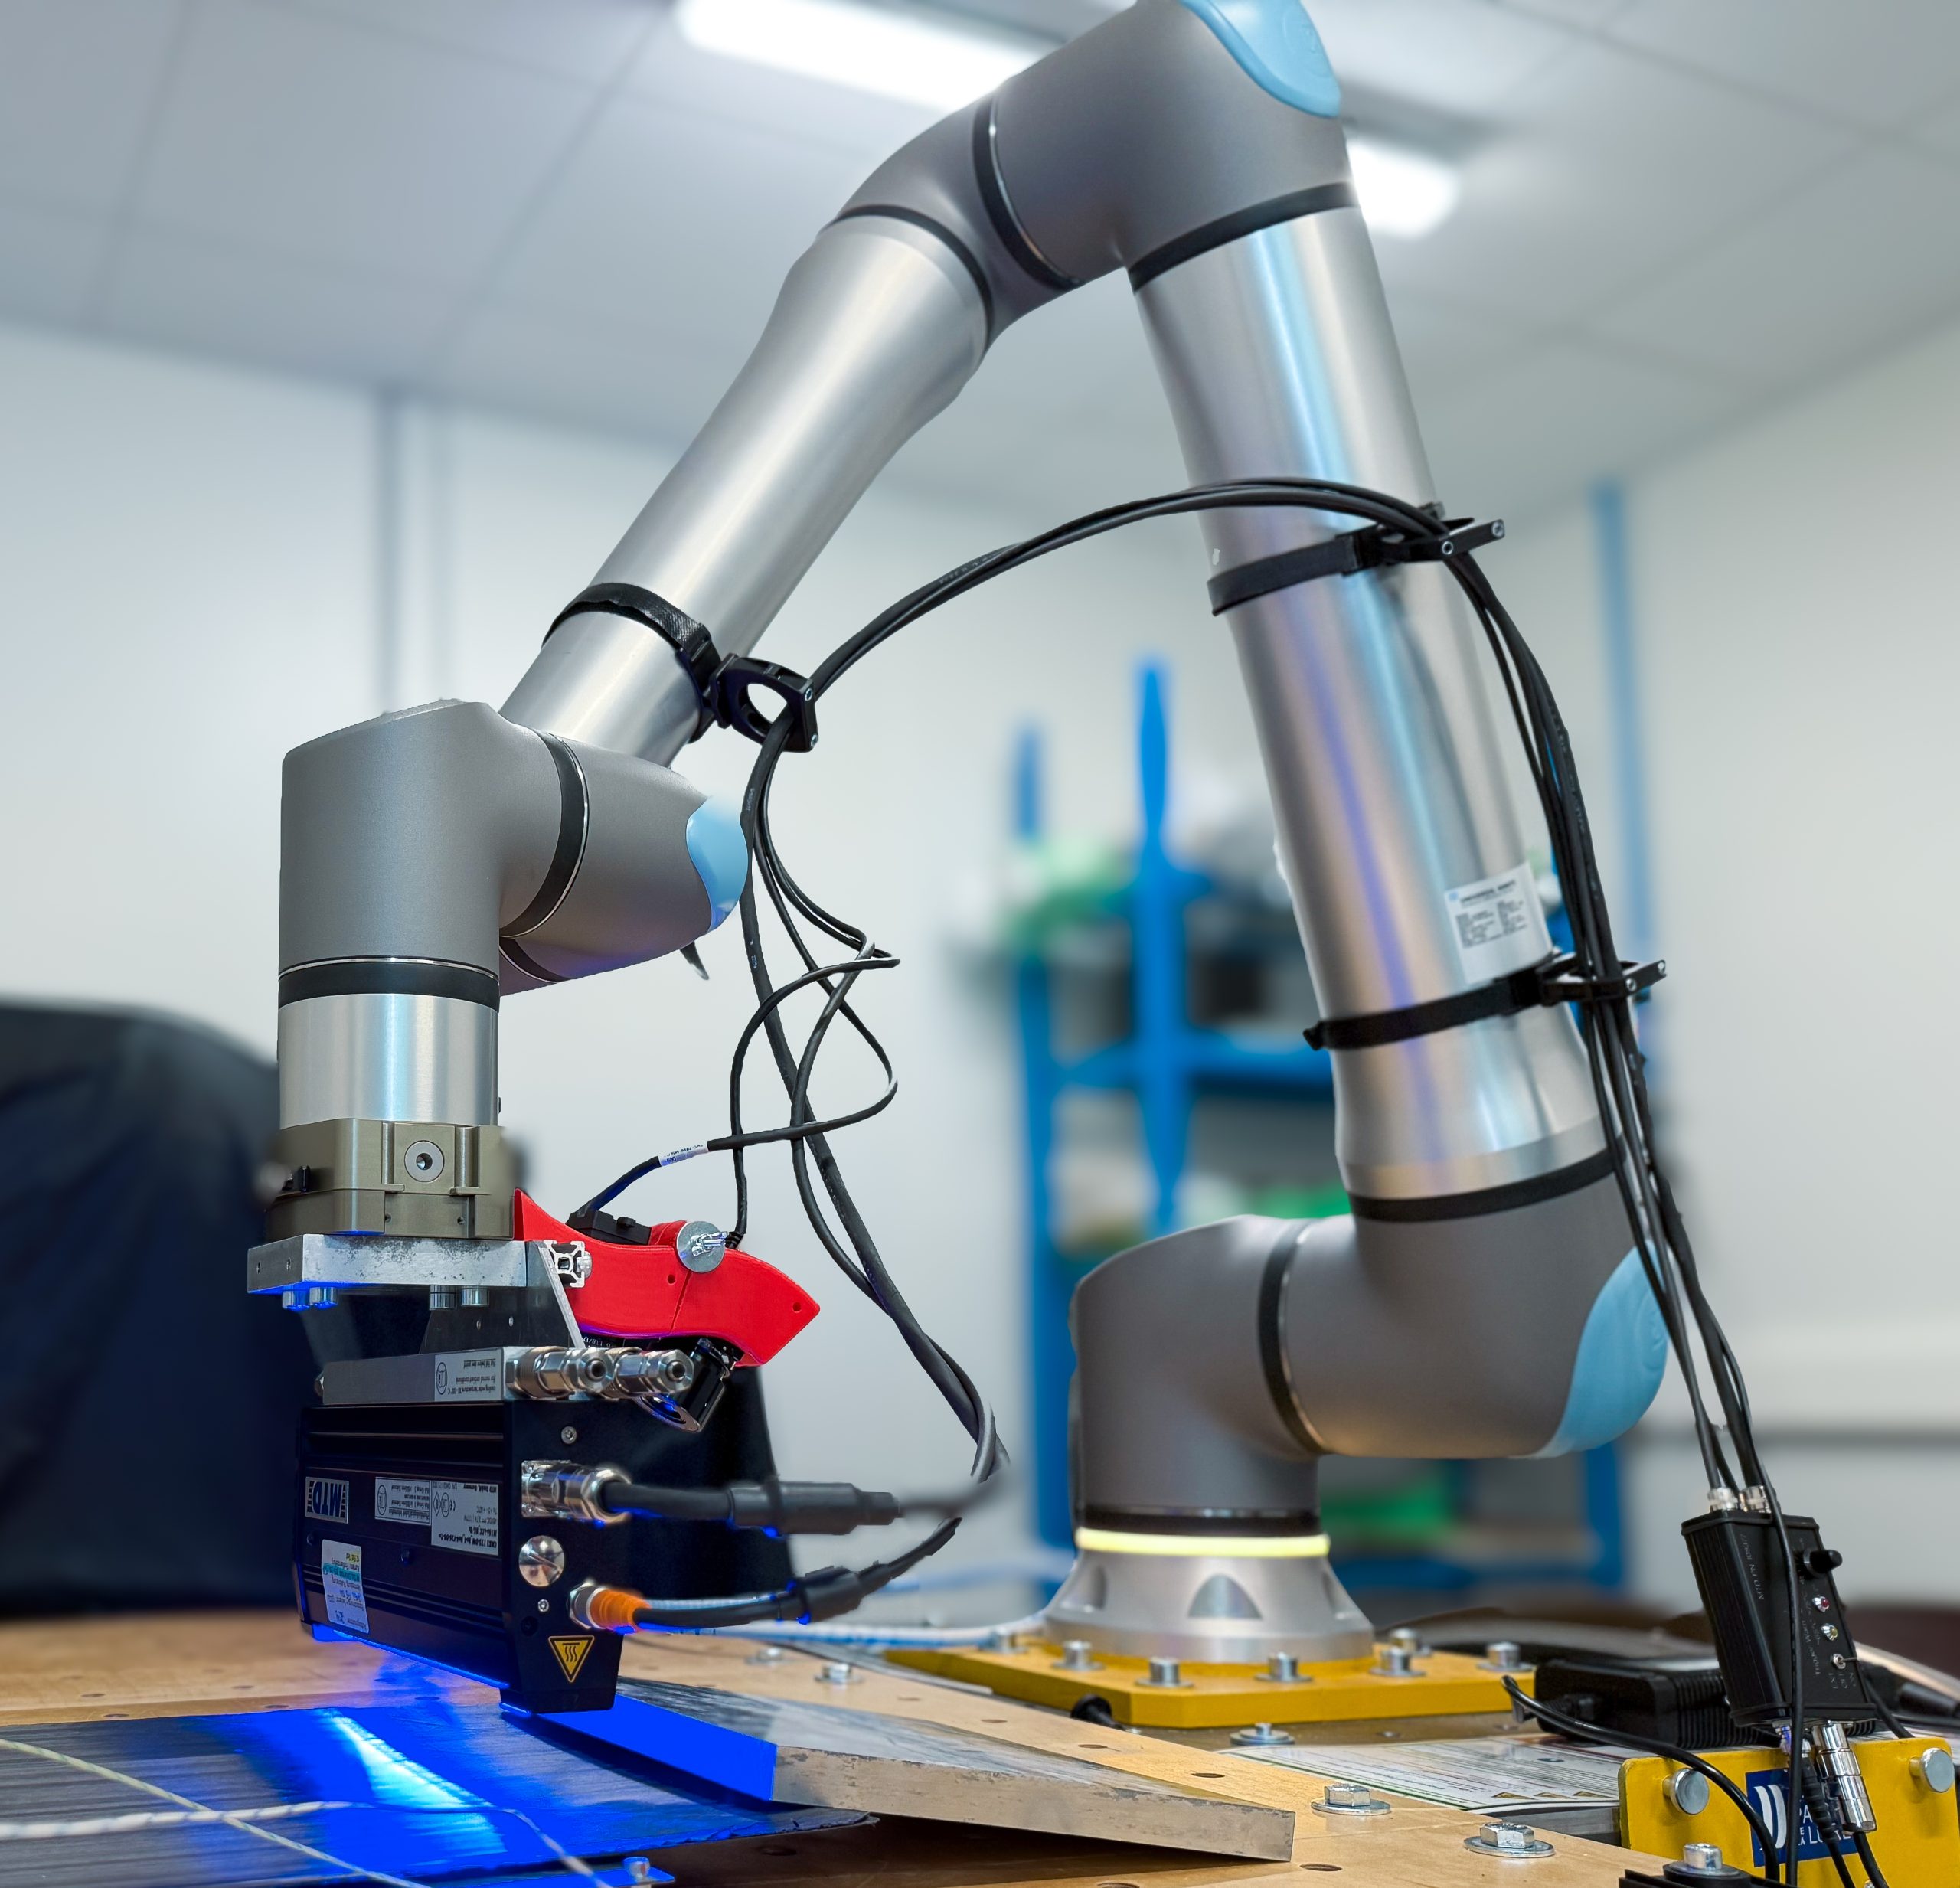 Les halles robotiques de l’IRT Jules Verne représentent une surface de 300 m²
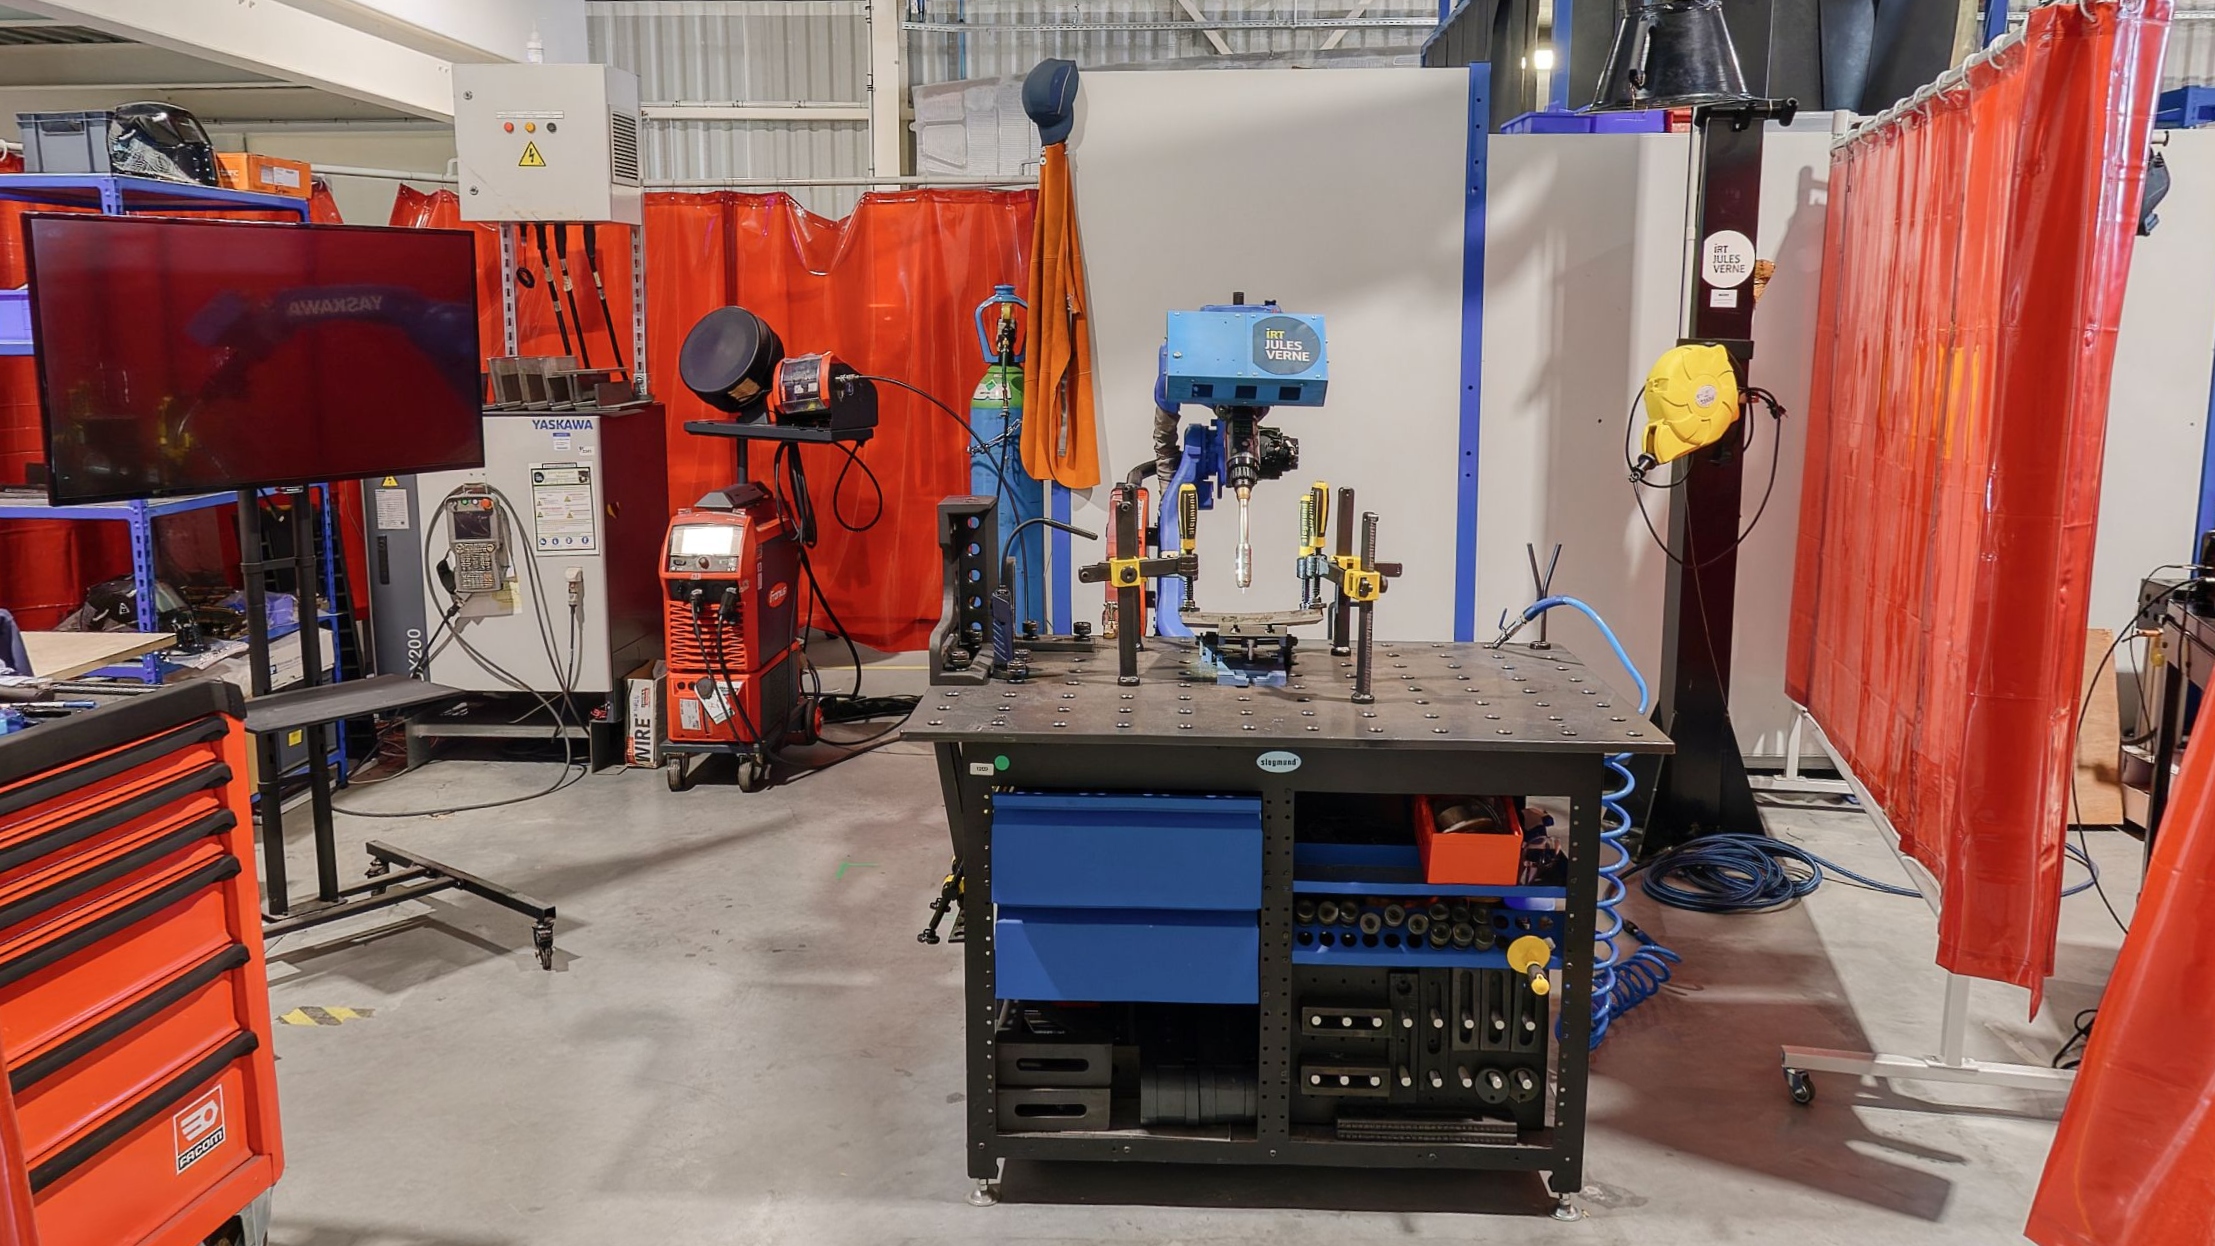 L'IRT Jules Verne dispose de 28 robots et cobots industriels.
- Bras cobotiques
- Robots de soudage
- Bases mobiles omnidirectionnelles
- Solutions de mesure 3D
- Robot parallèle à câbles
Visiter virtuellement nos plateformes technologiques
Thèses en cours sur la robotique et la cobotique dans le cadre du programme de thèses de l’IRT Jules Verne
-
 Johan BERRIER GONZALEZ Matisse, INRIA, Université de Rennes
Formage de tissus de fibres de carbone par asservissement visuel
-
 Mohamed Abdelmalek BOUCHERIKA PHF, LAMIH, Université Polytechnique Hauts de France
Formage robuste des objets déformables par asservissement visuel sous forme polytopique quasi-LPV
Quelques exemples de projets de R&D dédiés à la robotique et à la cobotique industrielles
 Appel à projets
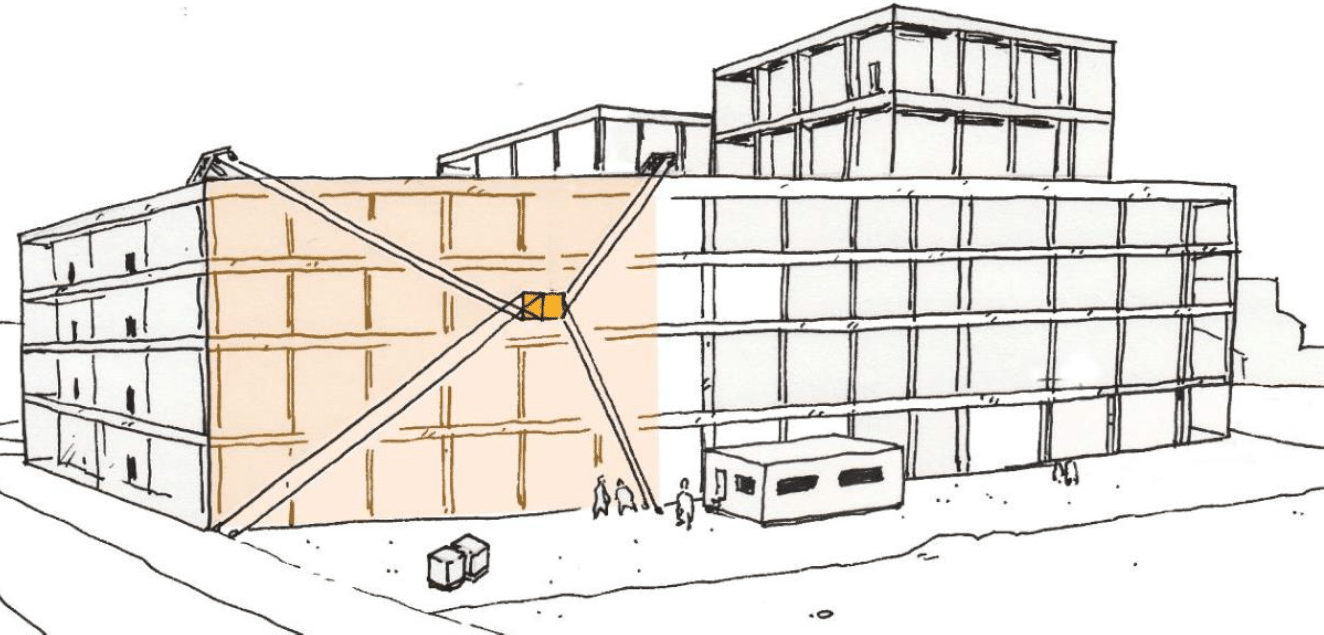
Développer les robots parallèles à câbles pour automatiser les opérations dans les grands espaces industriels
Développement de robots parallèles à câbles pour automatiser les opérations dans la construction, le nucléaire et l'industrie. Projet France 2030 porté par l'IRT Jules Verne.
Lire l'étude de cas
 Prestation
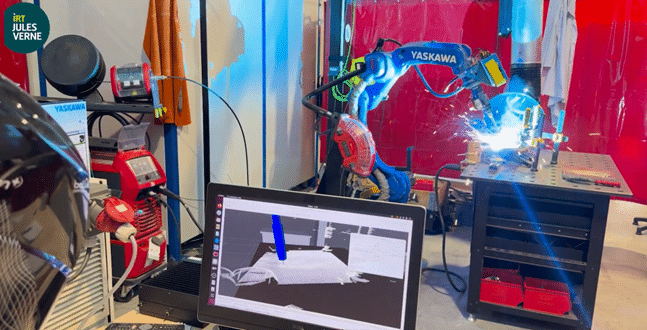
Développer une stratégie de soudage robotisé pour le secteur nucléaire
Pour Framatome, l'IRT Jules Verne a mobilisé ses équipes robotique et procédés métalliques afin d'évaluer la technologie WAAM robotisée pour le rechargement d'acier inoxydable, associée à une détection par scan 3D.
Lire l'étude de cas
 Projet France 2030
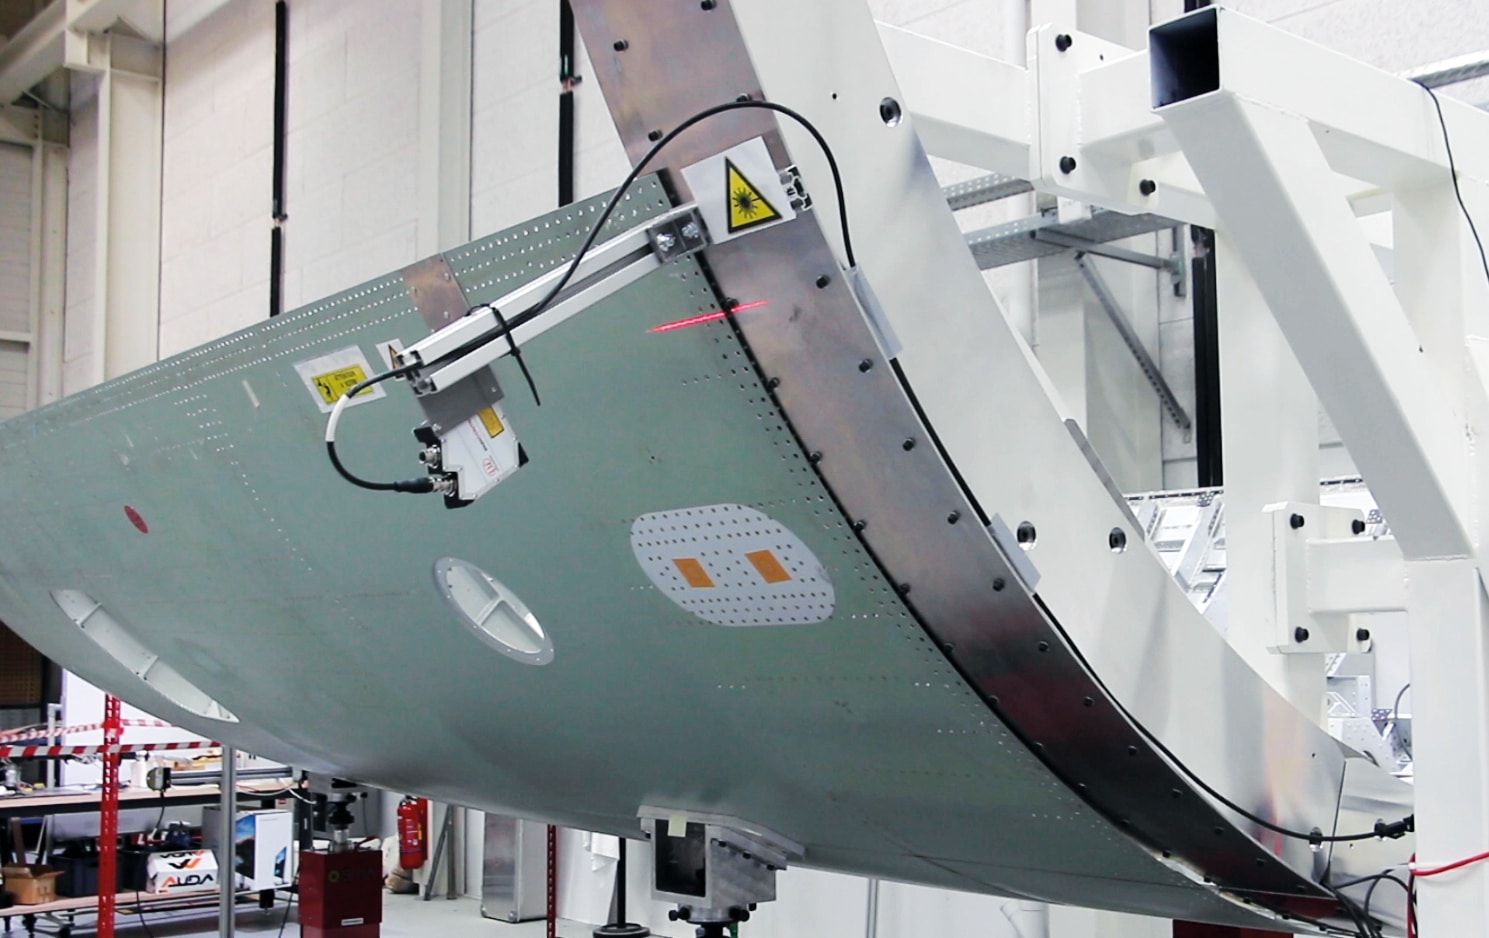
Automatiser l’assemblage précis de grandes structures grâce à l’asservissement continu
Les projets HAPPY et HAPPY2 développent des positionneurs légers et flexibles, pilotés par des mesures locales ou globales, pour manipuler et positionner de grandes pièces dans l’aéronautique et le naval de défense.
Lire l'étude de cas
Ils nous font confiance
Notre ambition est d’innover pour rendre la robotique performante là où l’industrie est la plus exigeante : avec de la variabilité et de la complexité, et dans des environnements évolutifs nécessitant de la flexibilité. Je crois à une robotique qui s’adapte à l’usine pour répondre aux exigences de cadence industrielle, et qui prend en compte les opérateurs, l’ergonomie de leur poste et leur sécurité.
Nos autres expertises technologiques.
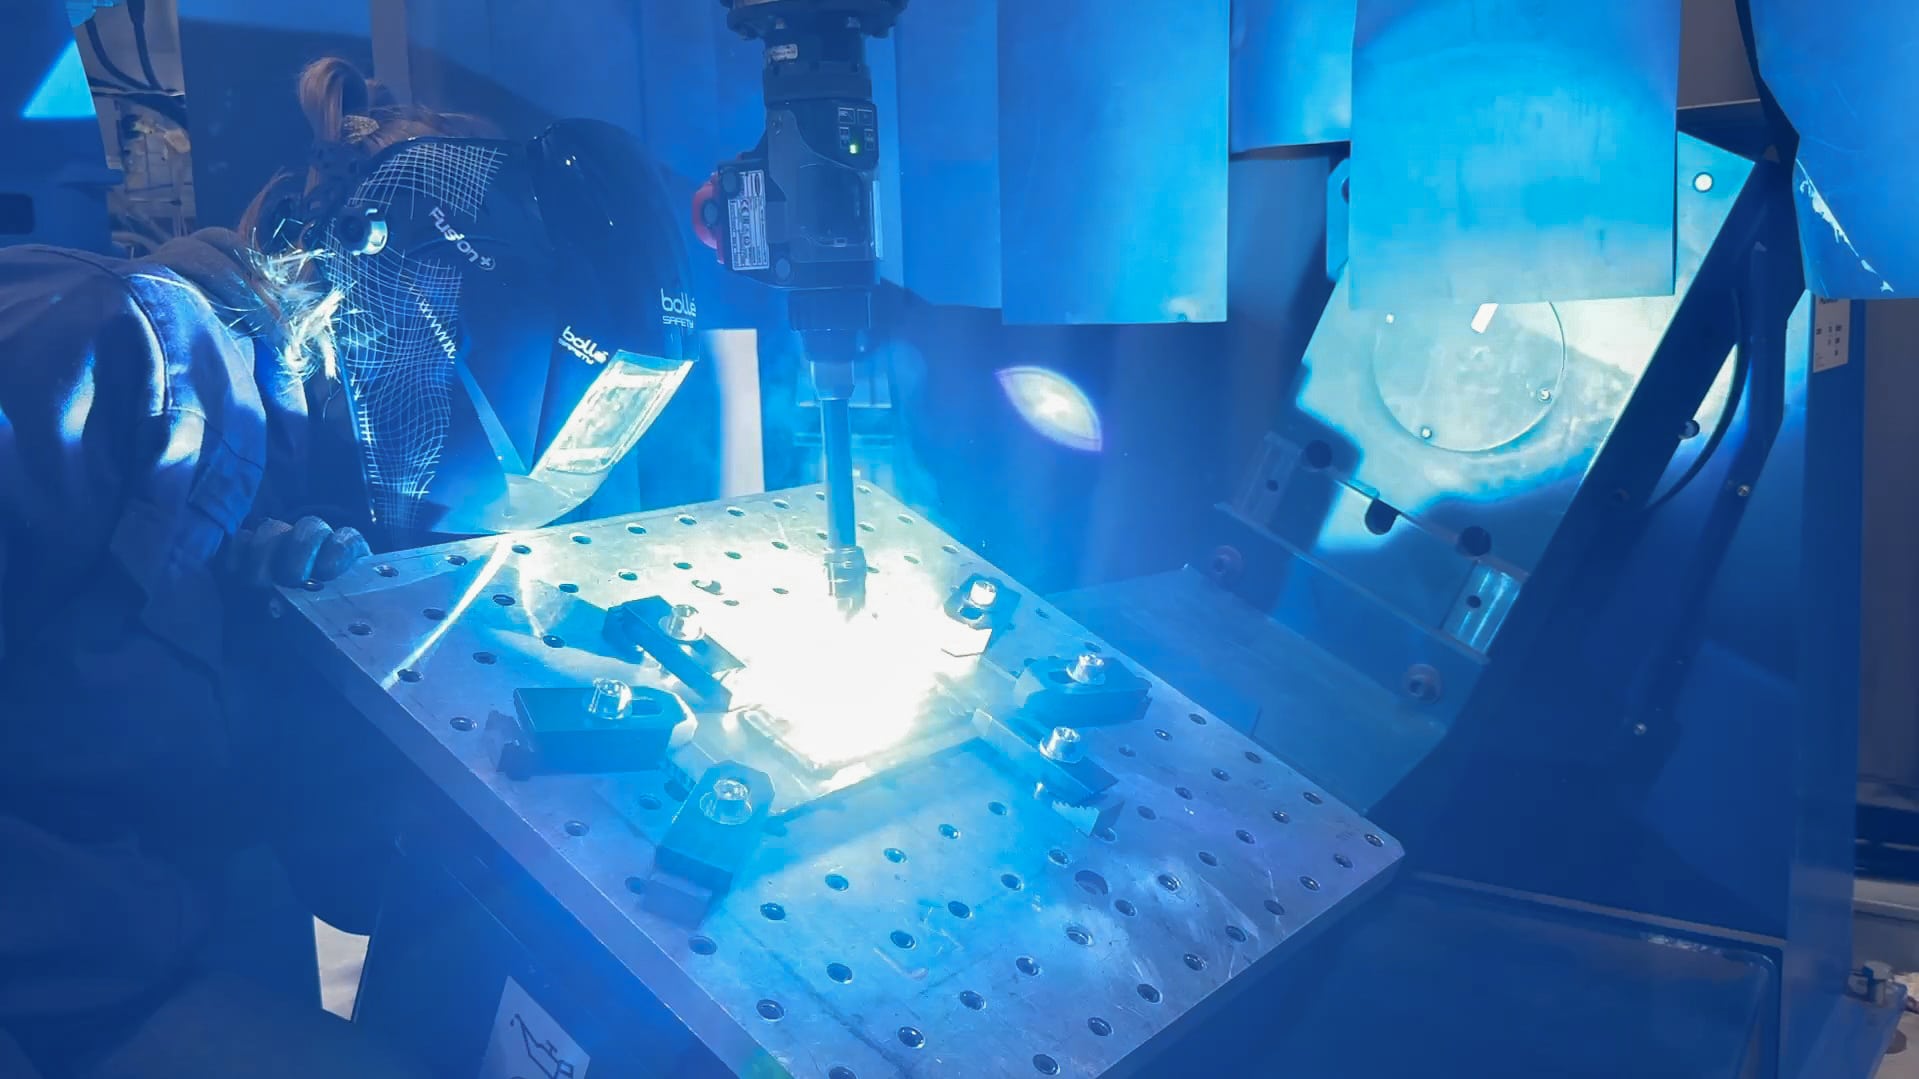
- Métalliques Industrialiser les technologies de fabrication additive (DED-fil et AFSD) et automatiser l’assemblage par soudage (Arc et FSW) par l’amélioration de la productivité et de la qualité.
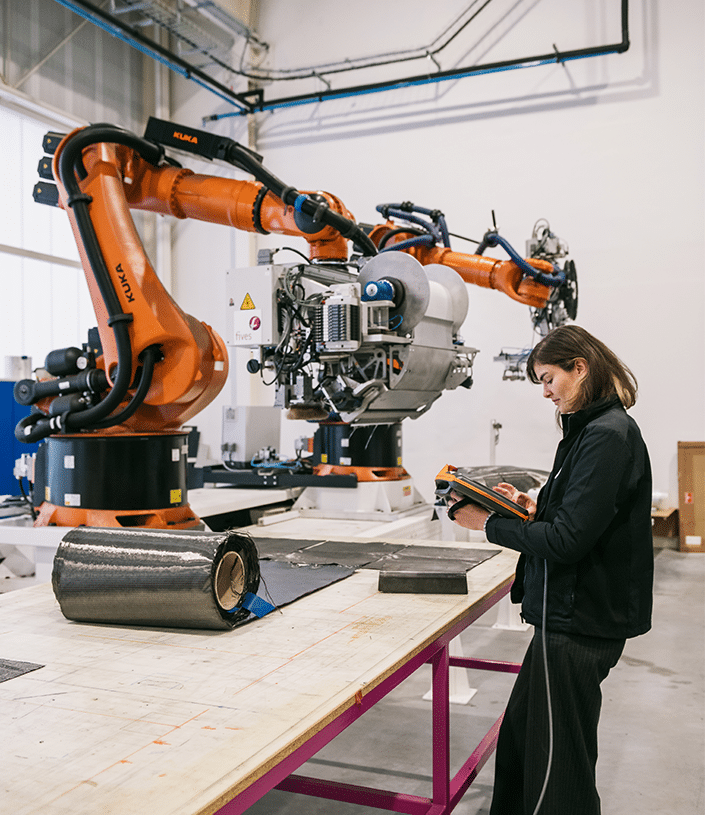
- Composites Améliorer la performance (coût et cadences) des procédés de fabrication pour les structures complexes
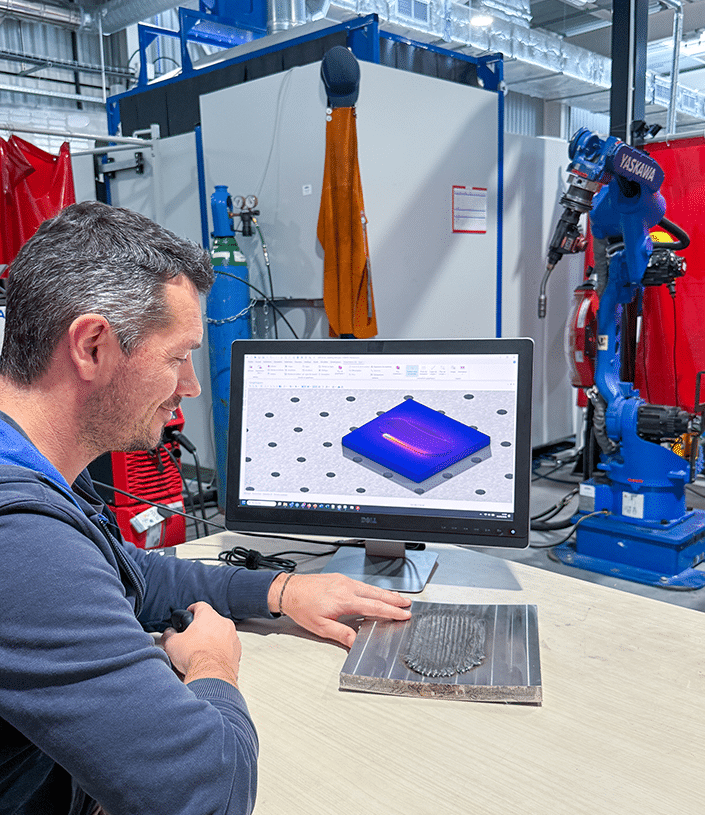
- Modélisation & simulation Apporter des données qualifiées pour faciliter les prises de décision et réduire le temps et le cout de développement des procédés.
- Monitoring & contrôle Développer les contrôles non destructifs des pièces critiques et monitorer les procédés de fabrication pour réduire les coûts de production.