Développer une cellule cobotique multi-tâches pour l’assemblage aéronautique
 Avec
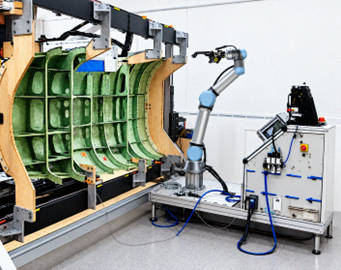
- Le projet MULTY vise à développer une cellule cobotique capable d’automatiser plusieurs opérations d’assemblage aéronautique : l’épinglage, le désépinglage et la frappe de rivets pleins. La solution reposera sur deux robots et des effecteurs spécialisés, avec un changement automatique d’outil et la possibilité d’alterner les opérations robotisées et manuelles.
- Lancé en septembre 2026 pour une durée de 36 mois, le projet piloté par l’IRT Jules Verne avec DAHER et AeroSpline doit permettre de faire évoluer ces solutions vers une utilisation en environnement industriel représentatif. Il porte notamment sur la précision des opérations, la gestion autonome des séquences et la sécurité des opérateurs travaillant à proximité des robots.
Automatiser des opérations d’assemblage encore largement manuelles
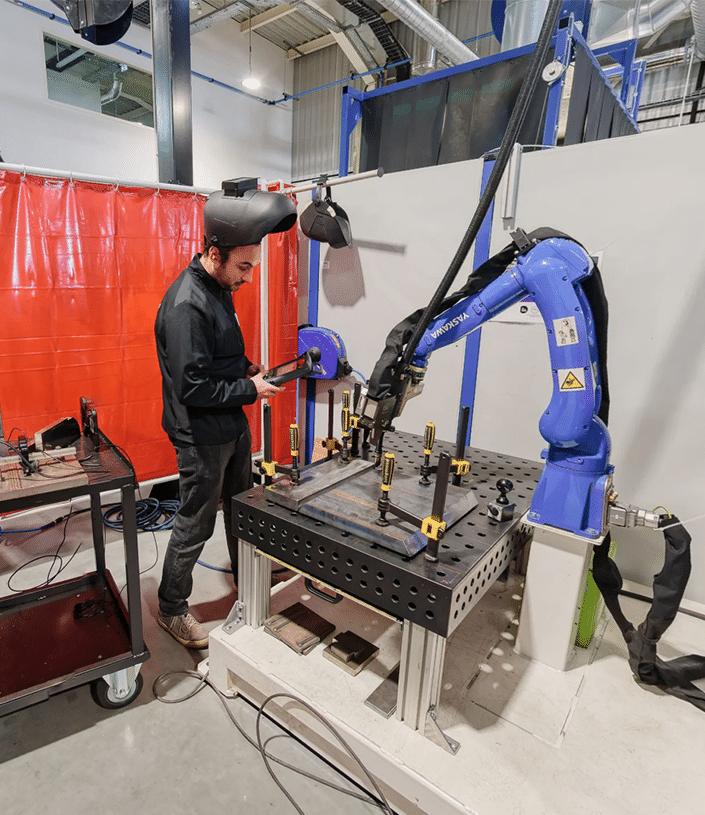
Dans l’aéronautique, les opérations de rivetage et d’épinglage restent aujourd’hui largement manuelles et nécessitent deux opérateurs en simultané. Elles sont physiquement pénibles et exposent les opérateurs au bruit et aux vibrations.
L’introduction de robots collaboratifs doit permettre de réduire le temps de mobilisation des opérateurs, de limiter la pénibilité et les troubles musculosquelettiques (TMS), d’améliorer l’attractivité de ces métiers auprès des jeunes opérateurs, d’augmenter les cadences de production et d’améliorer la répétabilité de la qualité.
Développer des robots capables d’enchaîner plusieurs opérations
MULTY prévoit le développement d’une cellule cobotique composée de deux robots capables d’automatiser les opérations d’épinglage, de désépinglage et la frappe de rivets pleins, tout en permettant leur alternance avec des opérations manuelles.
Le projet prévoit la conception de plusieurs effecteurs spécifiques, notamment un marteau, un tas et des outils dédiés à l’épinglage et au désépinglage. Leur spécialisation par tâche, associée au changement automatique d’effecteur, doit permettre de répondre aux différentes opérations à réaliser.
Des outils de gestion autonome des séquences d’opérations, ainsi que des fonctions de localisation et de guidage des effecteurs vers leur position de travail, font également partie des développements prévus.
Lever les verrous techniques et garantir la sécurité des opérateurs
Plusieurs verrous techniques doivent être levés pour permettre le fonctionnement de cette cellule cobotique. Ils concernent notamment la précision axiale des opérations d’épinglage, de désépinglage et de rivetage, le contrôle de l’énergie de frappe et de l’effort d’insertion et d’extraction des épingles.
La stabilité des robots soumis aux vibrations lors des frappes, la coordination entre les opérations manuelles et robotisées et la synchronisation des interventions constituent également des enjeux du projet.
L’objectif est de développer une solution présentant un haut niveau de qualité et d’autonomie, tout en restant facile à configurer et en garantissant la sécurité des opérateurs à proximité.
Une montée en maturité progressive jusqu’à l’environnement industriel
Le projet MULTY s’étend sur 36 mois, de septembre 2026 à septembre 2029. La première phase est consacrée au développement des briques technologiques et au dérisquage des principaux verrous. Elle sera suivie d’une première intégration dans un environnement simplifié en janvier 2028, puis d’une deuxième intégration dans un environnement représentatif en juillet 2028.
La validation et l’optimisation de la solution sont prévues en mars 2029, avant la fin du projet en septembre 2029.
Ce contenu pourrait vous intéresser.
 Expertise
Robotique & Cobotique
Automatiser les procédés et optimiser le déploiement des robots dans des environnements industriels complexes.
Découvrir cette expertise
 Offre
Les projets de R&D collaborative France 2030 portés par l’IRT Jules Verne
Découvrir cette offre
 Filière
Aéronautique
Découvrir cette filière
 Filière
Transfert technologique
Découvrir cette filière
Explorez les autres succès stories.
 Projet France 2030
ICOME – ICOME2 : une nouvelle étape pour l’inspection des composites épais
ICOME2 développe des solutions de contrôle non destructif automatisé pour inspecter des structures composites épaisses et de grandes dimensions.
Découvrir la réalisation
 Projet France 2030
Développer des pales d’éoliennes recyclables grâce à une boucle fermée
Le projet ZEBRA conçoit, fabrique et recycle des pales d’éoliennes thermoplastiques afin de réduire leur impact environnemental et de faire progresser l’économie circulaire dans l’éolien.
Découvrir la réalisation
 Projet France 2030
Automatiser l’assemblage précis de grandes structures grâce à l’asservissement continu
Les projets HAPPY et HAPPY2 développent des positionneurs légers et flexibles, pilotés par des mesures locales ou globales, pour manipuler et positionner de grandes pièces dans l’aéronautique et le naval de défense.
Découvrir la réalisation